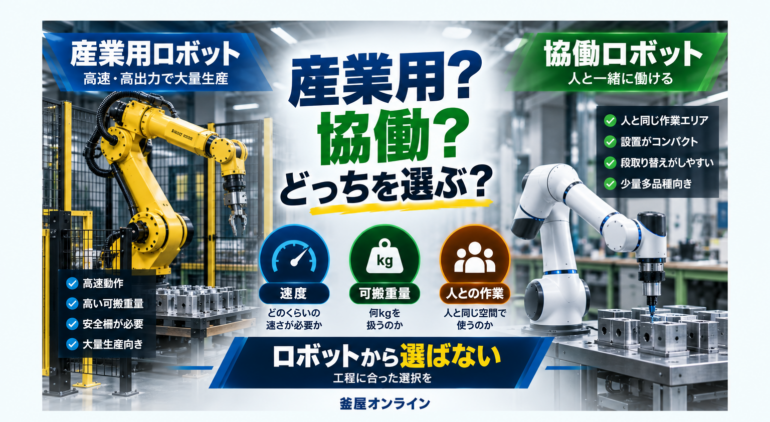
産業用ロボットと協働ロボットは何が違う?どちらを選べばいい?

産業用ロボットと協働ロボット。
どちらを選べばいいのか分からない。
結論から言えば、
「人の近くで使うなら協働ロボット」
「速く動かしたいなら産業用ロボット」
だけで決めるのはおすすめできません。
確認したいのは、
・必要な速度
・可搬重量
・作業範囲
・人との距離
・設置スペース
・品種替え
・安全対策
・必要なタクト
です。
その工程に何を求めるかによって、
適するロボットは変わります。
■ 協働ロボットも産業用ロボットの一種
まず整理しておきたいのは、
協働ロボットは産業用ロボットと全く別物ではないということです。
ファナックも協働ロボットについて、
「産業用ロボットの一種」であり、
人と同じ作業エリアで一緒に働けるロボットと説明しています。
協働ロボットには、
人や物との接触を検知して停止するなど、
人との協働を前提とした安全機能が組み込まれています。 :contentReference[oaicite:0]{index=0}
一方、従来型の産業用ロボットは、
高速・高出力で動作するため、
安全柵などによって人と作業領域を分けて使用するケースが一般的です。 :contentReference[oaicite:1]{index=1}
■ 一番大きな違いは「人との作業の仕方」
分かりやすい違いは、
人とロボットが同じ空間で作業するかどうかです。
従来型の産業用ロボットでは、
ロボット
↓
安全柵
↓
人
というように、
人とロボットの作業領域を分けて使用します。
協働ロボットでは、
安全機能を利用しながら、
人と同じ作業エリアで使えるシステムを構築できます。 :contentReference[oaicite:2]{index=2}
ただし、
ここで注意したいのが、
「協働ロボットなら安全柵が絶対に不要」
という意味ではないことです。
■ 協働ロボットでも安全対策は必要
協働ロボット本体に安全機能があっても、
ロボットの先端に何を付けるかで危険性は変わります。
例えば、
グラインダー
ドリル
溶接トーチ
鋭利なワーク
重量物
などを扱う場合です。
ロボット本体が安全停止できても、
回転工具やワークそのものが危険源になる場合があります。
安川電機も、
人協働ロボットを安全柵なしで使用できるケースであっても、
すべての場合にリスクアセスメントが必要だと明記しています。 :contentReference[oaicite:3]{index=3}
そのため、
「協働ロボットだから柵なし」
ではなく、
ロボット
工具
ワーク
周辺設備
作業者
を含めて安全性を判断する必要があります。
■ 速度を優先するなら産業用ロボットが向く場合がある
量産ラインでは、
1個あたり数秒の違いが大きな差になります。
高速でワークを搬送したい。
短いタクトで繰り返したい。
重量物を大きく動かしたい。
このような工程では、
産業用ロボットが適する場合があります。
安川電機も産業用ロボットの特徴として、
高速・高出力のアーム動作や広い可動範囲を挙げています。 :contentReference[oaicite:4]{index=4}
例えば、
プレス間搬送
高速ピッキング
大量生産ライン
重量物搬送
などでは、
速度や能力を優先して産業用ロボットを選ぶことがあります。
■ 協働ロボットが向きやすい工程
一方、協働ロボットが検討しやすいのは、
・人が近くで作業する
・設置スペースが限られている
・頻繁に品種替えする
・作業内容を変更したい
・初めてロボットを導入する
・人とロボットで作業を分担したい
といった工程です。
協働ロボットには、
アームを直接持って位置を教える
ダイレクトティーチングに対応した製品もあります。
ファナックは協働ロボットについて、
アームを直接動かして作業を教えられる機能により、
品種追加や工程変更へ対応しやすいことをメリットとして説明しています。 :contentReference[oaicite:5]{index=5}
安川電機のMOTOMAN-HCシリーズでも、
直接アームを動かして教示するダイレクトティーチ機能が紹介されています。 :contentReference[oaicite:6]{index=6}
■ 「協働ロボット=簡単」でもない
協働ロボットは操作しやすくなっていますが、
設備全体が簡単になるとは限りません。
実際の自動化には、
ロボット
ハンド
治具
センサ
カメラ
安全装置
周辺機器
制御
などが必要になります。
安川電機も、
産業用ロボットはロボット本体だけでは最終設備として機能せず、
エンドエフェクタやセンサ、周辺機器と組み合わせて
ロボットシステムを構築する必要があると説明しています。 :contentReference[oaicite:7]{index=7}
つまり、
「ロボットを買えば自動化できる」
のではありません。
ここは産業用ロボットでも協働ロボットでも同じです。
■ 可搬重量だけで選ばない
ロボット選定では、
「10kg持てるから10kgのワークを持てる」
と単純に考えない方がよい場合があります。
ロボットが持つのは、
ワーク
+
ハンド
+
治具
+
センサ
です。
さらに、
ワーク重心や動かし方によっても条件は変わります。
そのため、
ワーク3kg
ハンド4kg
なら、
すでに7kgになります。
可搬重量だけでなく、
手首にかかる負荷やリーチも確認する必要があります。
■ リーチも重要
ロボットを置いたあとで、
「奥まで届かない」
「工作機械の扉へ干渉する」
「ワーク置場まで届かない」
となると、
レイアウトを変更しなければならなくなります。
そのため、
ロボット設置位置
工作機械
ワークストッカー
完成品置場
作業者通路
まで含めて検討します。
特に工作機械へのワーク着脱では、
機械扉を開けた状態で
ロボットがチャックやテーブルへ届くかを
事前に確認することが重要です。
■ 産業用ロボットが向く仕事
例えば、
・大量生産
・高速搬送
・重量物搬送
・溶接
・プレス間搬送
・一定品種を長時間加工
・人と作業領域を分離できる
といった工程では、
従来型の産業用ロボットが有力です。
安全柵を設置するスペースは必要になりますが、
速度や能力を優先したシステムを作りやすくなります。
■ 協働ロボットが向く仕事
例えば、
・工作機械へのワーク着脱
・検査機への投入
・組立
・バリ取り
・研磨
・少量多品種
・人と作業を分担
などです。
ただし、
同じワーク着脱でも、
1日数十個なのか
1時間数百個なのか
によって選択は変わります。
■ 「どちらが上」ではなく役割が違う
産業用ロボットと協働ロボットを比較すると、
「どちらが高性能か」
という話になりがちです。
しかし、
これは単純な上下関係ではありません。
産業用ロボットは、
高速
大きな可搬重量
大量生産
などに強みがあります。
協働ロボットは、
人との協働
設置自由度
変更対応
などを重視した工程で使いやすい特徴があります。
重要なのは、
設備スペックの優劣ではなく、
その工場の作業に合っているかです。
■ 迷ったらこの順番で確認する
ロボット選定では、
次の順番で考えると整理しやすくなります。
1.何をするのか
搬送なのか、
工作機械への着脱なのか、
バリ取りなのか。
2.何kg持つのか
ワークだけでなくハンドも含めます。
3.何秒で終える必要があるか
必要タクトを確認します。
4.どこまで届く必要があるか
必要リーチを確認します。
5.人と同じ場所で作業するのか
安全対策とレイアウトを確認します。
6.品種はどれくらい変わるのか
段取り替えやティーチング方法を確認します。
この条件を整理すれば、
産業用ロボットと協働ロボットの
どちらを優先して検討するべきかが見えてきます。
■ 釜屋では「どちらを買うか」の前から相談できます
「協働ロボットを入れたい」
と機種を決める必要はありません。
むしろ、
この作業を自動化できるか
人を何時間減らしたいのか
必要タクトは何秒か
どの程度品種替えするのか
から考えます。
その結果、
産業用ロボットが適する
協働ロボットが適する
専用機の方がいい
そもそも前工程を変えた方がいい
という判断になる場合があります。
釜屋では、
ロボット本体だけでなく、
SIerや周辺設備も含めた自動化をご相談いただけます。
「産業用と協働のどちらがいいか分からない」
という段階からご相談ください。
自動化・省人化については、
釜屋オンラインの「自動化・省人化」ページでも情報をまとめています。
自動化・省人化について詳しく見る
https://kamaya-online.jp/automation/
釜屋オンライン