ロボットでバリ取りはできる?自動化しやすい仕事・難しい仕事

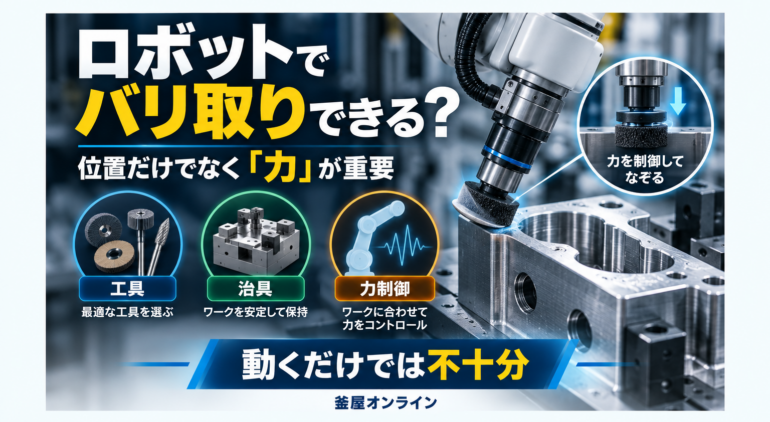
ロボットでバリ取りはできるのか。
結論から言えば、できます。
ただし、
「人がグラインダーでやっている作業を、そのままロボットへ置き換える」
だけではうまくいかない場合があります。
バリ取りでは、
バリの位置
ワークのばらつき
押し付ける力
工具
治具
ワーク位置
仕上がり品質
まで含めて考えることが重要です。
■ ロボットで自動化しやすいバリ取りとは?
まず、自動化しやすい仕事から考えます。
例えば、
・毎回ほぼ同じ位置にバリが出る
・ワーク形状が一定している
・治具で位置決めできる
・処理する場所が明確
・必要な仕上がりが決まっている
・一定の工具で処理できる
といった仕事です。
ロボットは、
決められた位置へ繰り返し動く作業を得意とします。
そのため、
バリ位置やワーク位置が毎回ほぼ同じであれば、
自動化の難易度は下がります。
■ 難しいのは「毎回少し違う」バリ取り
反対に難しいのは、
・バリの大きさが毎回違う
・バリ位置がずれる
・鋳物などで形状ばらつきがある
・ワーク位置が安定しない
・曲面を一定品質で仕上げたい
といった仕事です。
人が作業する場合は、
目で見て、触って、音を聞きながら
無意識に力を調整しています。
しかし通常のロボットは、
教示された位置へ正確に動こうとします。
そのため、
ワークが少しずれるだけでも、
工具を強く押し付けすぎたり、
逆に十分に当たらなかったりする可能性があります。
ここで重要になるのが、
力制御や位置補正です。
■ バリ取りでは「力」が重要
研磨やバリ取りでは、
位置だけでなく押付け力が重要になります。
ファナックは、
ロボット手先に加わる力とモーメントを検出する力センサと、
その情報を利用する力制御機能を展開しています。
同社は適用例として、
研磨・バリ取りを明示しています。 :contentReference[oaicite:0]{index=0}
つまり、
決められた座標をなぞる
だけではなく、
一定の力をかけながらワーク形状に沿って動く
という考え方です。
これは人がバリ取りをするときの
「少し押す」「当たりを弱くする」
といった動作に近い考え方です。
■ 力センサで何ができる?
力センサを使用すると、
ロボット手先へ加わる外力を検出できます。
ファナックの現行力センサは、
力とモーメントを同時検出し、
小型から大型ロボットまで対応する複数サイズが用意されています。 :contentReference[oaicite:1]{index=1}
この情報を利用して、
・押し付ける
・面に沿って動く
・研磨する
・バリを取る
といった作業を制御します。
ただし、
力センサを付ければどんなバリでも取れる、
という意味ではありません。
工具選定
ロボット速度
ワーク固定
バリのばらつき
仕上がり基準
などを合わせて調整する必要があります。
■ 協働ロボットでもバリ取りできる?
協働ロボットも候補になります。
例えばファナックのCRXシリーズでは、
内蔵センサを利用した力制御機能が用意されています。
同社は適用例として、
「倣い(研磨、バリ取り)」を紹介しています。 :contentReference[oaicite:2]{index=2}
外付け力センサを追加して、
より高度な力制御を行うことも可能とされています。 :contentReference[oaicite:3]{index=3}
そのため、
小型部品
少量多品種
作業者の近くで使いたい
レイアウト変更が多い
といった工程では、
協働ロボットを検討する価値があります。
ただし、
協働ロボットだから安全柵が不要とは限りません。
バリ取りでは、
高速回転する工具
砥石
切粉
粉じん
火花
鋭利なワーク
などの危険源があります。
ロボットだけでなく、
工程全体で安全対策を考える必要があります。
■ ワーク位置がずれる場合はどうする?
次に問題になるのがワーク位置です。
ロボットが正しい軌跡を動いても、
ワークの位置がずれていれば
正しい場所を加工できません。
対策としては、
・専用治具
・位置決めピン
・カメラ
・3Dビジョン
・タッチセンシング
・力センサ
などがあります。
ファナックのロボットシステムインテグレータ事例でも、
バリ取り・研削・研磨用途で
ビジョンや力センサを組み合わせる企業が掲載されています。 :contentReference[oaicite:4]{index=4}
ここからも、
ロボット本体だけではなく
周辺技術を組み合わせることが重要だと分かります。
■ 工具をどう選ぶか
ロボットによるバリ取りでは、
ロボットより先に工具を確認した方がよい場合があります。
例えば、
超硬ロータリーバー
ブラシ
砥石
ベルト
研磨ディスク
などです。
バリの大きさや材質によって
適する工具は変わります。
例えば大きなバリを
柔らかいブラシだけで取ろうとすると、
時間がかかる可能性があります。
逆に小さなバリへ
強すぎる工具を当てれば、
母材まで削ってしまうことがあります。
まず、
何を
どれだけ
どの品質まで削るのか
を決めてから、
工具とロボットを組み合わせます。
■ ロボットが動くかではなく「仕上がるか」を見る
ロボットバリ取りのデモを見ると、
ロボットがきれいにワークをなぞっているだけで
自動化できそうに見えます。
しかし実際に重要なのは、
「要求品質まで仕上がるか」
です。
例えば、
バリ高さ
エッジ形状
面粗度
傷
削り過ぎ
などを確認します。
ロボットが問題なく動いても、
最終品質が安定しなければ
設備として成立しません。
そのため、
実ワークによるテストが重要です。
■ タクトも必ず確認する
手作業を自動化するときは、
品質だけでなく時間も比較します。
例えば人なら1個60秒、
ロボットでは1個100秒。
この場合、
単純な1個あたり速度だけなら
人の方が速いことになります。
しかし、
休憩なしで継続できる
夜間も動かせる
人を別作業へ移せる
仕上がりが安定する
というメリットがあれば、
ロボット化する意味がある場合があります。
逆に、
必要数量が少なく作業時間も短いのであれば、
投資効果が出にくいこともあります。
「ロボットでできるか」と
「ロボット化する価値があるか」は
別に考える必要があります。
■ SIerが重要になる理由
ロボットバリ取りでは、
ロボット
工具
力制御
ワーク治具
画像処理
安全対策
制御
を組み合わせます。
そのため、
ロボットメーカーだけで設備が完成するとは限りません。
実際にファナックのSIerネットワークには、
バリ取り・研削・研磨に加え、
力センサやビジョンを使ったシステム構築を行う企業が複数掲載されています。 :contentReference[oaicite:5]{index=5}
つまり、
ロボット選定だけでなく、
実際に工程を成立させるSIer選定も重要です。
■ まず実ワークで確認したいこと
バリ取りロボットを検討する場合は、
代表的なワークを準備し、
・材質
・サイズ
・重量
・バリ位置
・バリ高さ
・ばらつき
・現在の工具
・作業時間
・必要品質
・生産数量
を整理します。
そして可能であれば、
実際のワークでテストします。
動画やカタログだけで判断するより、
実ワークで
削れるか
安定するか
何秒かかるか
工具がどれだけ持つか
を確認する方が現実的です。
■ こんな仕事はロボット化を検討しやすい
例えば、
・1日何時間も同じバリ取りをしている
・作業者によって仕上がりが違う
・グラインダー作業を減らしたい
・粉じんや騒音のある作業から人を離したい
・夜間も処理したい
・複雑形状のバリ取りがある
・人を別の工程へ移したい
といった場合です。
逆に、
作業量が非常に少ない
バリ位置が毎回大きく変わる
品質条件が定まっていない
という場合は、
先に工程整理が必要になります。
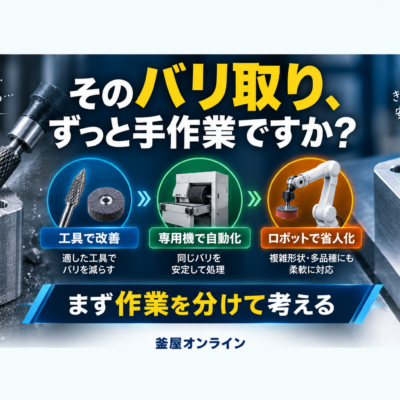
■ 釜屋ではロボット単体ではなく工程から考えます
「バリ取りをロボット化したい」
という段階からご相談いただけます。
最初から、
産業用ロボットにする
協働ロボットにする
このメーカーを使う
と決めていただく必要はありません。
まず現在のワークと作業を見て、
専用機の方がいいのか
ロボットがいいのか
力制御が必要なのか
画像認識が必要なのか
治具を変えれば簡単になるのか
を整理します。
ロボット本体ではなく、
バリ取り工程全体から設備を考えることが重要です。
自動化・省人化については、
釜屋オンラインの
「自動化・省人化」ページでも情報をまとめています。
自動化・省人化について詳しく見る
https://kamaya-online.jp/automation/
バリ取り自動化全体の考え方については、
「バリ取りに人手がかかる|手作業を減らす方法を整理」
の記事もあわせてご覧ください。
釜屋オンライン