ロボットは1台に固定しなくてもいい?北川鉄工所「アームリンカー」で必要な時だけ自動化

ロボットを導入したい。
でも、1台の工作機械に固定してしまうのはもったいない。
そんな現場で確認したいのが、
北川鉄工所の汎用移動式ロボット台車
「アームリンカー」です。
アームリンカーは、
工作機械周辺の搬送・補助作業を対象にした
「後付け型・現場対応型」のロボット台車です。
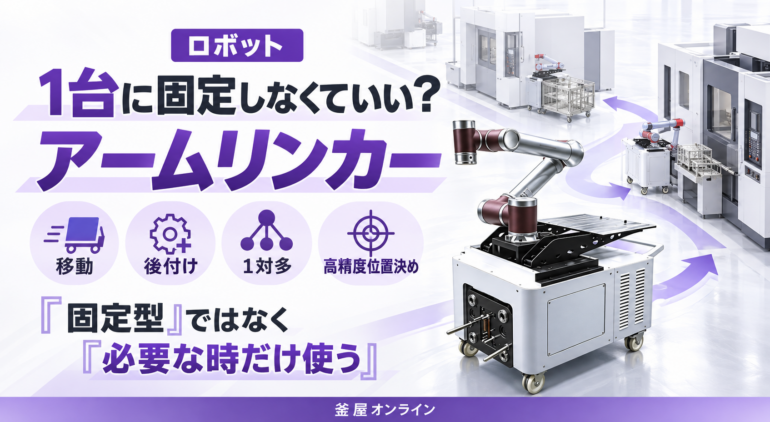
■ 1台のロボットを複数設備で使う
アームリンカーの大きな特徴は、
機種を問わず、1対多の運用を想定していることです。
ロボットを1台の機械に固定するのではなく、
必要な設備へ移動
↓
台車をドッキング
↓
プログラムを呼び出す
↓
自動運転
↓
作業終了後に移動
という使い方ができます。
生産計画に合わせて必要な時だけ投入できるため、
柔軟な自動化を考えたい現場に向いています。
■ 高精度な位置決め
移動式ロボットで気になるのが、
毎回同じ位置に正確に設置できるかという点です。
アームリンカーでは、
固定ベースとパレットクランプを使った
メカ式の位置決めを採用しています。
資料では、
高精度位置決めを特長の一つとして紹介しています。
移動して使う装置だからこそ、
再設置時の位置再現性が重要になります。
■ ワイヤレス設計で移動しやすい
アームリンカーは、
専用コネクタによるプラグ&プレイを想定した
ワイヤレス設計です。
配線や固定設備に縛られにくいため、
現場レイアウトの変更にも対応しやすい構成です。
「ロボットを入れたら、その場所から動かせない」
という自動化ではなく、
必要な場所へ持っていく
という考え方です。
■ 後付けで既存設備にも導入
アームリンカーは、
既存の工作機械への後付けを想定しています。
新しい工作機械を購入するときだけではなく、
現在使っている設備にも導入できる点が特徴です。
資料では、
・マシニングセンタ
・NC旋盤
・作業台
などへの組み合わせ例が掲載されています。
設備更新を待たずに、
既存工程から自動化を始めたい場合に検討しやすい構成です。
■ ロボットは「主役」ではなく「補助役」
資料では、
「ロボットが主役ではなく、
工作機械の稼働を止めないための補助役」
という考え方が示されています。
ここは非常に重要です。
ロボットを導入する目的は、
ロボットを動かすことではありません。
ワーク着脱や搬送などをロボットへ任せ、
人がいなくても工作機械を動かせる時間を増やすことです。
特に、
昼休み
休憩時間
残業時間
夜間
などの無人時間を増やしたい場合に、
こうした後付け自動化は検討価値があります。
■ 動作の流れもシンプル
資料では、
アームリンカーの動作を4ステップで紹介しています。
01 移動・ドッキング
02 プログラム呼び出し
03 自動運転
04 退避
必要な時に持ってきて、
使い終わったら移動する。
固定ラインではなく、
現場の状況に合わせて使うロボットです。
■ 釜屋オンラインが考える移動式ロボットの見方
移動式ロボットを見るときは、
「ロボットが何kg持てるか」
だけではなく、
何台の設備で使えるか
移動に何分かかるか
再設置が簡単か
プログラム切替が簡単か
既存設備へ後付けできるか
を見ることが重要です。
多品種少量で、
設備ごとの稼働率にばらつきがある工場では、
ロボットを固定するより
必要なところへ動かす
という考え方が合う場合があります。
工作機械へのワーク着脱、
既存設備の後付け自動化、
移動式ロボットについては、
釜屋までご相談ください。
釜屋オンライン