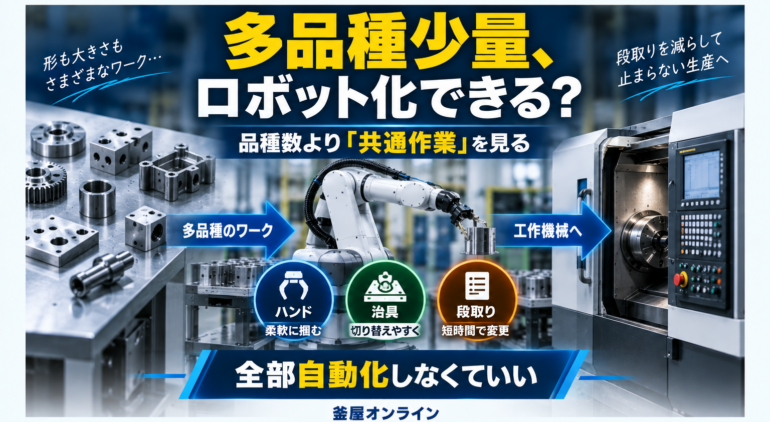
多品種少量でもロボット化できる?品種替えが多い工場の自動化

多品種少量だから、ロボット化は難しい。
そう考えていないでしょうか。
結論から言えば、
多品種少量でもロボット化できる可能性はあります。
重要なのは「品種が何種類あるか」ではなく、
何が毎回同じなのか
何が品種ごとに変わるのか
を分けることです。
全部を自動化しようとするのではなく、
共通する作業だけをロボットへ任せることが、
多品種少量の自動化では重要になります。
■ 品種数だけで「無理」と判断しない
例えば20種類のワークがあるとします。
一見すると、
20種類すべて違うのでロボット化は難しそうです。
しかし、
工作機械の扉を開ける
ワークを取る
チャックへ入れる
加工後に取り出す
完成品をトレーへ置く
という作業自体は、
20種類ともほぼ同じかもしれません。
違うのは、
ワーク寸法
把持位置
チャック径
加工プログラム
だけというケースもあります。
この場合、
変化する部分だけを切り替えられるようにすれば、
自動化できる可能性があります。
■ 最初に「共通」と「変化」を分ける
多品種少量の自動化では、
現在の作業を次の2つに分けます。
【共通する作業】
・ワークを取る
・機械へ入れる
・加工を開始する
・完成品を取り出す
・トレーへ戻す
【品種ごとに変わる作業】
・ワークサイズ
・把持位置
・治具
・チャック
・ロボットプログラム
・加工プログラム
ここまで整理すると、
何を共通化すればよいかが見えてきます。
ロボット導入では、
品種数そのものより
「変更点をどこまで少なくできるか」が重要です。
■ ハンドを共通化できるか
品種替えで最初に問題になりやすいのが、
ロボットハンドです。
ワークごとにハンドを完全に交換しなければならないと、
段取り時間が長くなります。
一方で、
把持幅を変更できるグリッパ
爪だけ交換する
複数形状を持てるハンド
などを使えば、
複数品種へ対応できる場合があります。
つまり、
「20品種だから20種類のハンド」
とは限りません。
実際にワーク形状を並べてみると、
数種類のグループへまとめられることがあります。
■ 治具を共通化できるか
ワーク供給側の治具も重要です。
品種ごとに全く違う専用トレーが必要になると、
管理や交換作業が増えます。
そこで、
基準位置を共通化する
交換部だけ変える
3Dプリンターで専用アタッチメントを作る
など、
治具をモジュール化する方法があります。
すべてを共通化するのではなく、
ベース部分だけ共通にし、
ワークに接触する部分だけ交換する考え方です。
この方法なら、
少量品でも専用治具を作りやすくなる場合があります。
■ ティーチング変更をどこまで減らせるか
多品種少量では、
品種を変えるたびにロボットを長時間教え直していると、
自動化のメリットが小さくなります。
安川電機も2026年8月のテクニカルレポートで、
多品種生産では商品切替え時の再ティーチングや調整工数が
運用上の負担になると説明しています。 :contentReference[oaicite:0]{index=0}
そのため、
プログラムを品種ごとに登録する
基準点を共通化する
カメラで位置補正する
ダイレクトティーチングを活用する
などによって、
品種替え時間を減らせるかを確認します。
ロボットが加工できるかだけでなく、
「毎日の運用が続けられるか」が重要です。
■ 多品種少量では協働ロボットも候補になる
多品種少量の工程では、
協働ロボットが使いやすいケースがあります。
例えば、
・品種替えが多い
・作業場所を変更したい
・同じロボットを複数工程で使いたい
・既存設備を大きく変更したくない
といった場合です。
安川電機が公開しているマツシマメジャテックの事例では、
多品種少量生産の工場で
人協働ロボットMOTOMAN-HC10DTを台車で移動させ、
鉄鋼部材のピッキングや複合加工機への脱着に利用しています。 :contentReference[oaicite:1]{index=1}
同事例では、
夜間運転によって生産性が2倍に向上したとされています。
ただし、これは特定企業の導入事例であり、
どの工場でも同じ結果になるという意味ではありません。 :contentReference[oaicite:2]{index=2}
■ 逆に「全部自動化」は難しくなる
多品種少量の工場でよくある失敗は、
最初からすべての品種・すべての作業を
自動化しようとすることです。
例えば、
30種類のワーク
5種類のチャック
3種類の測定方法
複数の加工機
を一度に自動化すると、
設備が複雑になります。
その結果、
投資額が大きくなる
ティーチングが増える
トラブル時の復旧が難しい
現場が使わなくなる
といった問題につながる可能性があります。
まず、
最も数量が多い5品種だけ
夜間に動かしたいワークだけ
共通形状のワークだけ
というように対象を絞る方が、
現実的な場合があります。
■ 人とロボットで仕事を分ける考え方
多品種少量では、
完全無人化だけが答えではありません。
ファナックは自社の多品種少量生産ラインで、
人手作業とロボットモジュールを組み合わせる
「マン・マシンライン」を運用しています。
同社は、
人の柔軟性とロボットの繰り返し精度を組み合わせることで、
多品種少量に対応する考え方を紹介しています。 :contentReference[oaicite:3]{index=3}
つまり、
人にしかできない判断
↓
人
毎回同じ繰り返し作業
↓
ロボット
と分ける方法です。
多品種少量では、
この考え方が非常に重要です。
■ ワーク着脱だけ自動化する方法もある
例えば、
加工プログラム変更や段取りは人が行い、
加工中の
素材投入
完成品取り出し
トレーへの収納
だけをロボットへ任せる方法があります。
こうすれば、
昼間
人が段取り・品種変更
夜間
ロボットが同じ品種を連続加工
という運用もできます。
全工程を無人化しなくても、
人がいない時間に機械を動かせれば
設備稼働時間を増やせる可能性があります。
■ 「何個作るか」より「何時間同じ仕事が続くか」
多品種少量の場合、
1品種あたりの数量が少ないため、
「20個しか作らないなら自動化する意味がない」
と思われることがあります。
しかし、
1個10分加工
×
20個
なら200分です。
3時間以上、
同じワーク着脱作業が続くことになります。
その3時間をロボットへ任せられるなら、
作業者を別の仕事へ移せます。
つまり、
数量だけではなく
同じ作業が何時間続くのか
を見ることが重要です。
■ 品種替え時間も投資効果へ入れる
多品種少量では、
ロボットが動いている時間だけでなく
品種替え時間も重要です。
例えば、
自動運転3時間
品種替え1時間
では効率が悪くなります。
一方、
自動運転3時間
品種替え5分
なら、
使いやすい設備になります。
そのため、
ハンド交換
治具交換
プログラム変更
素材交換
を何分でできるかまで確認します。
「ロボットの最高速度」よりも、
この段取り時間の方が重要になるケースもあります。
■ AI・ビジョンを使う選択肢も増えている
ワーク位置や形状のばらつきが大きい工程では、
カメラやAIを使った認識も選択肢になります。
安川電機は2026年に、
多品種少量など従来のロボット化が難しかった工程に対して、
視覚・触覚情報などを利用して状況へ対応する
AIロボティクスの活用を紹介しています。 :contentReference[oaicite:4]{index=4}
ただし、
すべてをAIで解決する必要はありません。
治具を工夫すれば
カメラそのものが不要になる場合もあります。
まず設備をシンプルにできないかを考え、
必要な場合にセンサやAIを追加する方がよいでしょう。
■ 多品種少量の自動化で確認したいこと
検討するときは、
・品種数
・各品種の数量
・加工時間
・ワーク形状
・ワーク重量
・共通する作業
・品種ごとに変わる作業
・ハンド交換時間
・治具交換時間
・プログラム変更時間
を整理します。
そして、
どの作業をロボットへ任せると
最も人の時間を減らせるか
を考えます。
■ 釜屋では「全部自動化」から始めません
多品種少量の工場ほど、
最初から大きな自動化システムにしないことが重要です。
例えば、
1台の工作機械
1つの工程
数品種
から始め、
使えることを確認してから対象を広げます。
釜屋では、
産業用ロボット
協働ロボット
工作機械
治具
ハンド
画像処理
SIer
まで含めて、
現在の工程から自動化方法を考えることができます。
「うちは多品種少量だからロボット化は無理だろう」
と決める前に、
何が共通していて
何が品種ごとに変わるのか
を一度整理してみませんか。
自動化・省人化については、
釜屋オンラインの「自動化・省人化」ページでも情報をまとめています。
自動化・省人化について詳しく見る
https://kamaya-online.jp/automation/
工作機械へのワーク着脱については、
「工作機械のワーク着脱を自動化したい」
の記事もあわせてご覧ください。
釜屋オンライン